Возможность обучения школьников и студентов робототехнике, программированию, механике и теории управления на реальных научно-исследовательских комплексах, представляющих собой антропоморфные системы, является главным достижением высокотехнологичных образовательных проектов.
Робототехника для образования
Вначале следует определиться с ключевым понятием. Не стоит путать роботов с виртуальными помощниками, основанными на искусственном интеллекте. Иногда роботами называют компьютерные программы, самостоятельно выполняющие рутинные действия, или умные устройства, отвечающие на звонки человеческим голосом, но по сути это не совсем верно.
Роботы имеют материальную оболочку и физически взаимодействуют с окружающим миром, выполняя в нём определённые задачи. Международный стандарт ISO 8373:2021 «Робототехника» определяет робота как запрограммированный приводной механизм, который имеет определенную степень автономности, позволяющую ему выполнять задачи перемещения, манипуляций или позиционирования, основываясь на текущем состоянии и ощущениях, без вмешательства человека.
В отношении антропоморфных роботов, то есть роботов-андроидов или гуманоидного типа заметно усиливается ожидание от них "человеческого" поведения. В системе образования цифровых помощников, которые общаются с учащимися, имеет значение делать антропоморфными в основном потому, что взаимодействовать с ними интереснее. Такие роботы гораздо больше производят впечатление на обучаемых, чем виртуальные помощники.
Проведенные исследования интеллектуальных обучающих систем обосновывают базовые преимущества антропоморфных роботов в отличие от виртуальных агентов:
- возможность использования для учебных программ, в которых требуется взаимодействие с физическим миром;
- способность демонстрировать социальное поведение, которое приносит пользу для обучения;
- люди обучаются при взаимодействии с физически воплощенными системами лучше и эффективнее, чем с помощью виртуальных.
Роботы - естественный выбор, когда преподаваемый материал требует прямого физического контакта с миром. Например, обучение такому физическому навыку, как почерк, может быть более сложным с виртуальным агентом, и этот подход также используется во многих приложениях, ориентированных не только на обучение, но и на реабилитацию и терапию.
В зависимости от степени достижения антропоморфности и интеллекта в роботехнике можно выделить различные решения, постепенно приближающие их к полнофункциональным моделям для обучения основам робототехники, управлению и программированию в школах, вузах и техникумах (от начального до высшего профессионального образования).
Роботехника начального уровня предназначена для обучения детей базовым навыкам и алгоритмам роботехнических манипуляций и использовании этих навыков в экспериментах. Такого рода занимательная роботехника, представляя собой своеобразные интерактивные конструкторы, обучает детей логическому мышлению, дает начальные инженерные навыки.
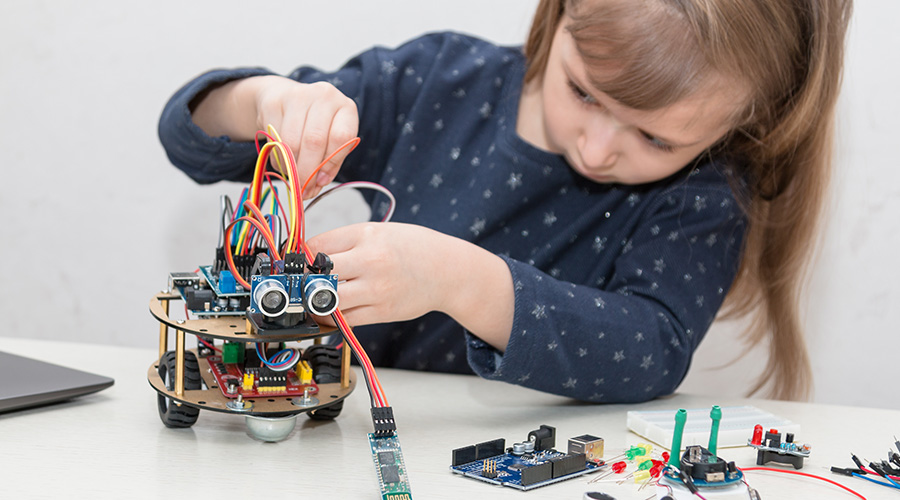
Направление детского технического творчества, в формате DIY — Do It Yourself или «сделай сам», может быть реализовано на различных платформах и конструкторах: Arduino, Lego, Mindstorms, Raspberry Pi , Vex IQ и других. Так, аппаратная вычислительная платформа Arduino — это небольшая плата ввода-вывода с собственным процессором, памятью и среда разработки одновременно. В процессор Arduino - мозг робота можно загрузить программу, которая будет управлять всевозможными компонентами: лампочками, датчиками, моторами, сервоприводами по заданному алгоритму. Таким образом, можно создать бесконечное количество уникальных автономных мини-роботов, сделанных своими руками и по собственной задумке. По мнению специалистов платформу такого уровня сложности вполне способен освоить 10-летний ребенок.
На уровне школьного обучения предложены различные модели внедрения человекоподобных роботов в учебные классы. Согласно модели совместного обучения (CLM), роботизация учебного процесса должна быть реализована единой командой, в составе учителя, учеников и робота. Учитель взаимодействует с роботом и использует его возможности для решения отдельных задач, которые тот должен осветить. Преимущества роботов для целей школьного обучения: способность бесконечно и без усталости повторять важный материал, дружелюбное общение, вовлечение учеников, разгрузка учителей.
Роботизация высшего образования ориентирована на внедрение профессионального оборудования, навыки работы с которым необходимы в инженерной деятельности, в осуществлении сложных проектов и научных работ. Перспективной представляется модель обучения, основанная на использовании роботов, называемая STEM-технологией (от англ. «science, technology, engineering and mathematics») в образовании.
Роботизированные ячейки и модули от Kuka, Fanuc, Universal Robots сконфигурированы для использования в специальных дидактических приложениях, обеспечивающих оптимальное изучение робототехники от простых операций до сложных перемещений по траектории и соответствующего логического программирования.
Необходимо констатировать факт более комфортного взаимодействия человека с антропоморфным роботом, чем диалог с компьютером. Также экспериментально установлено, что восприятие роботов человеком тем более благоприятно, чем в большей степени робот похож на человека. Образование – это особая профессиональная среда, важнейшей составляющей которого является творческий процесс обучения. Вместе с тем существуют различные необходимые рутинные процессы, например сопровождение учащегося, учет посещения занятий, заполнение документации и ряд других, традиционно выполняемые учителем. Возможность и стадии вовлечения в этот процесс антропоморфных устройств сейчас является предметом дискуссий.
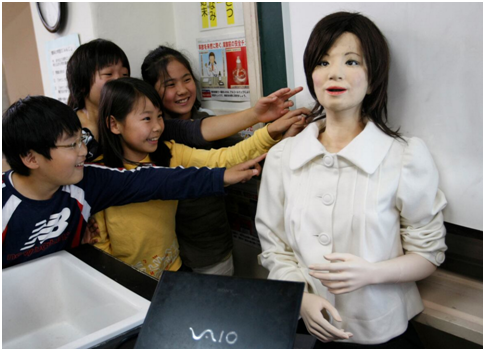 Одной из первых роботизированных учительниц в мире была гуманоид по имени Сайя — в 2009 году она начала вести уроки науки и техники для японских пятиклассников. Несмотря на то, что она умела по замыслу создателей выражать шесть базовых эмоций, в ее реальном исполнении они мало чем отличались друг от друга. Дети восприняли железного педагога с интересом и, по информации разработчиков, сразу после первого занятия принялись тыкать ее пальцами в лицо и щипать. Изначально робота создавали как администратора для офисов японских компаний, а потом решили продемонстрировать детям в качестве яркого примера развития науки.
Практически роботов продуктивнее не оставлять один на один с аудиторией, а использовать для помощи преподавателям, например, с презентациями или тестированием студентов.
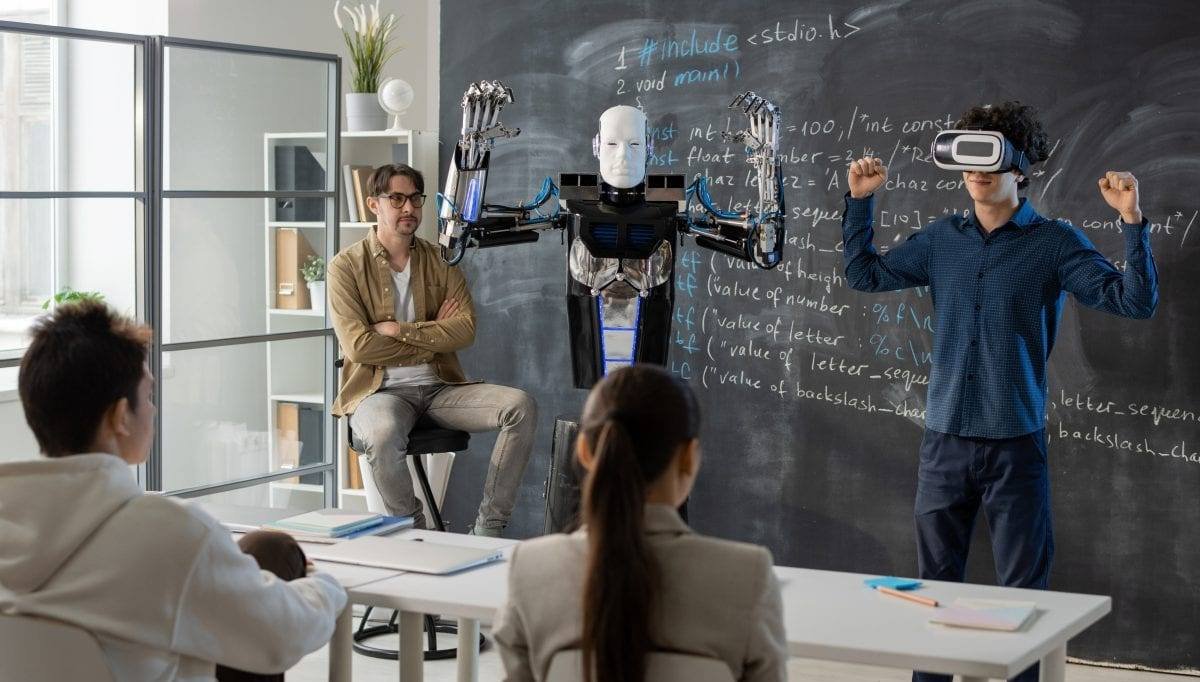
Сегодня антропоморфных «сотрудников» в аудитории, в зависимости от их функций, разделяют на три типа – ассистент преподавателя, наставник (тьютор) и компаньон.
Роботы-ассистенты могут проверять знания учеников с помощью тестов и следить за их выполнением. В отдельных случаях робот-ассистент используется как новый канал, через который проводится лекция. Ценность робота в этих случаях заключается в повышении внимания и мотивации учащихся, в то время как основная доставка и оценка знаний осуществляются педагогом-человеком. Например, в образовательных кругах Германии известен робот-ассистент по имени Юки, которого профессор Юрген Хандке из Марбургского университета использовал на лекциях по лингвистике.
Большая часть работы, в которой робот используется в качестве тьютора, сосредоточена на взаимодействии один на один, поэтому они предлагают наибольший потенциал для персонализированного образования. Известно, что первого такого робота-тьютора для обучения английскому языку IROBI (Yujin Robotics) выпустили в Японии в 2000 году. Было показано, что IROBI усиливал как концентрацию на учебной деятельности, так и успеваемость по сравнению с другими технологиями обучения, такие как аудиоматериалы и веб-приложения.
Роботу компаньону в отличие от робота-тьютора разрешается допустить ошибку в обучении. Иногда роль «одноклассника» для робота может оказаться более предпочтительна, чем роль наставника или учителя.
Исследования показывают еще более значительные образовательные преимущества от устройства, изначально спроектированного с концепцией обучаемого робота. Ученики могут временно взять на себя роль инструктора, что обычно повышает их уверенность в ходе обучения. Первым таким роботом был маленький гуманоид CRR, введенный для обучения словам английского языка у японских детей от 3 до 6 лет. Робот был разработан, чтобы делать преднамеренные ошибки в словарном запасе английского языка, что исправлялось в процессе обучения детей. Было показано, что CRR привлекает внимание детей больше, чем альтернативные технологии.
Новые разработки антропоморфных роботов для системы образования представлены и в России. В Пермском государственном медицинском университете во время приема экзаменов преподавателям ассистирует робот ЮРА, которой является плодом труда российской компании - производителе автономных сервисных роботов «Промобот». Экзамен заключается в моделировании реальной ситуации «пациент – врач». При этом ЮРА выполняет роль пациента по одному из выбранных сценариев болезни, а потом оценивает вопросы, которые ему задают будущие врачи, и их рекомендации. По окончании приёма он сообщает экзаменационный результат.
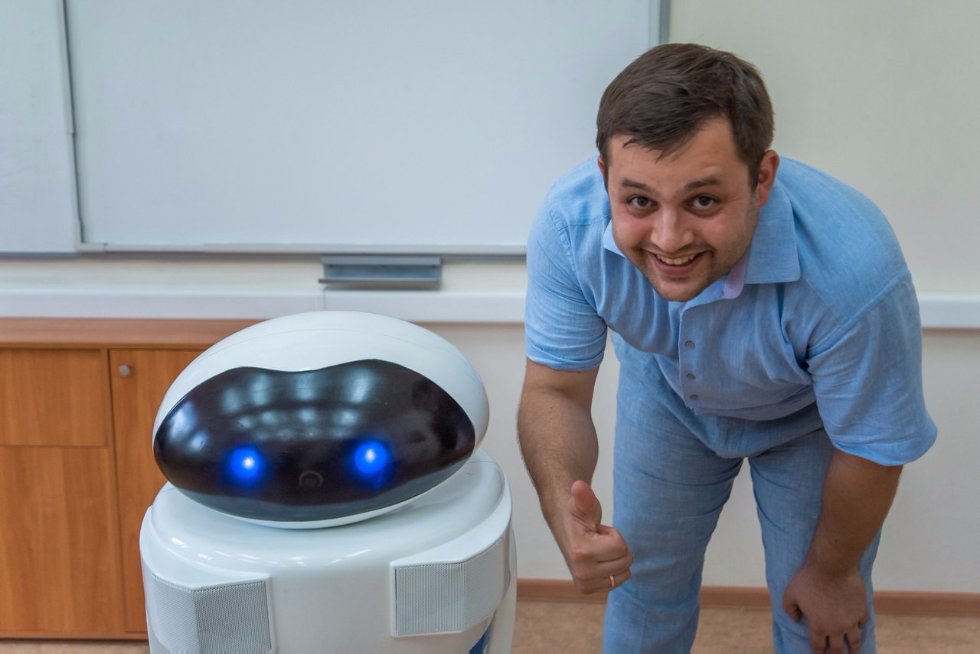
Довольно успешно разработка антропоморфных роботов для системы образования ведется в Казанском федеральном университете. В 2016 году робота-ассистента для учителя представили школьникам IТ-лицея КФУ. Он является модернизированным вариантом информационно-сервисного робота «EVA» от российской компании «Андроидная техника». Программирование реализовано сотрудниками КФУ. EVA может перемещаться по классу со скоростью человека, распознавать лица и речь, проводить диктант, отвечать на вопросы учеников.
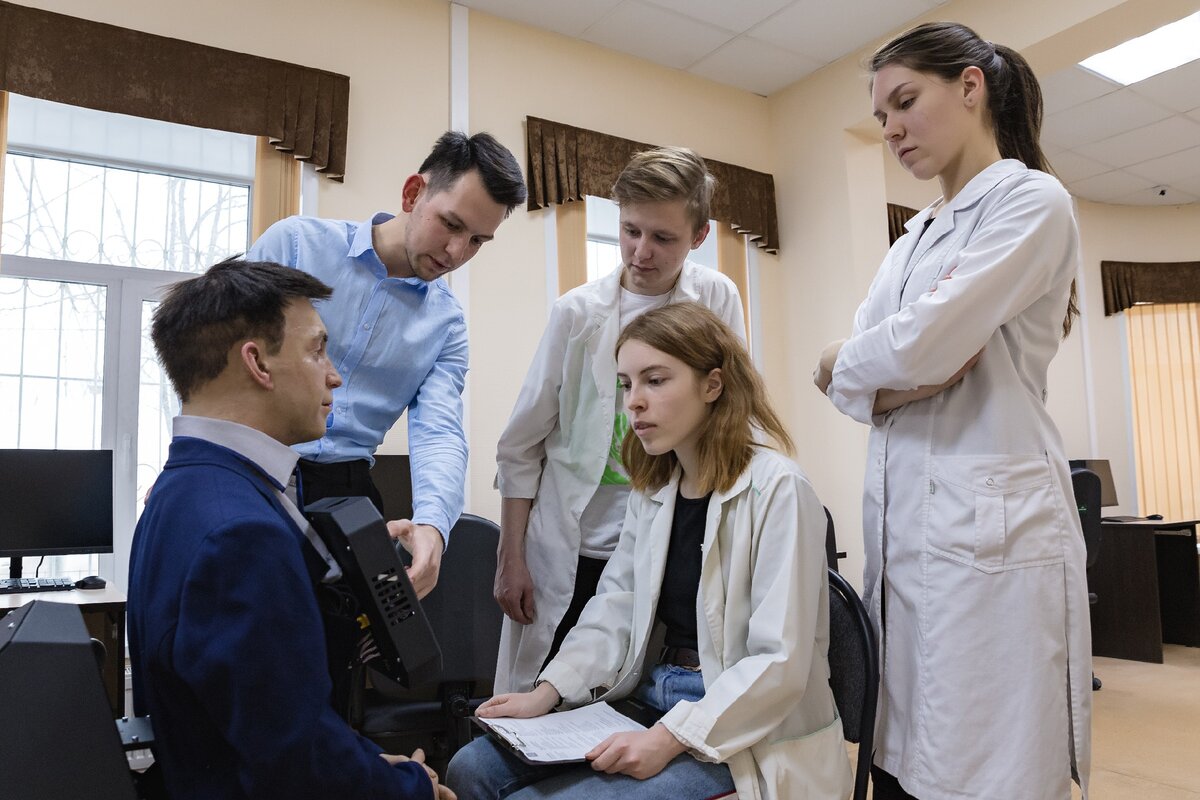
А в 2017 российская робототехника представляет робота РОМА - «робота малогабаритного антропоморфного». Разработка создана сотрудниками (специалистами и студентами) лаборатории Андроидной робототехники и робототехнических систем Инженерного института Казанского Федерального Университета в тесном сотрудничестве с представителями Московского городского педагогического университета. В 2020 году данная разработка была запатентована.
Антропоморфные приводные механизмы предлагается применять в качестве ассистентов школьных учителей и преподавателей в центрах цифрового образования. Основная цель робота - обучение школьников и студентов робототехнике, программированию, механике и теории управления.
Робот РОМА и его модернизация
По информации разработчиков, робот РОМА – это конструктор, представляющий собой образовательно-исследовательский комплекс, созданный на основе микроконтроллерной платы Arduino и микрокомпьютера Raspberry Pi, оснащенный видеокамерой и гироскопом. Он распознает лица, образы, может двигаться и говорить. Такая гибкая архитектура позволяет быстро перенастраивать робот в зависимости от решаемых пользователем задач от развлекательно-игровых до серьезных научных.
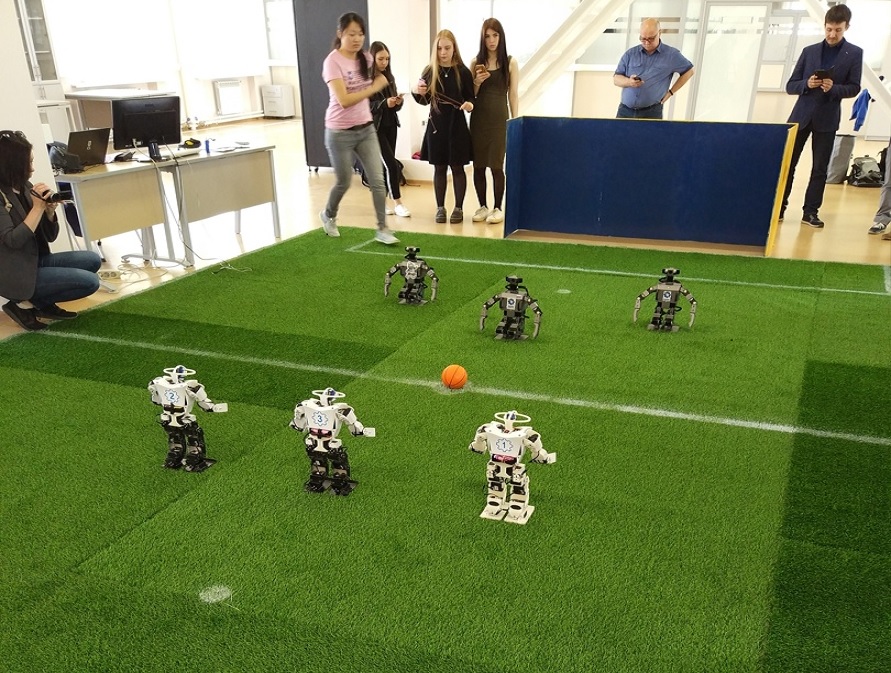
Одна из первых его модификаций – футболист. РОМА умеет играть в робофутбол: обнаруживает мяч, ворота, пинает мяч в направлении цели - ворот. Первые матчи между роботами "РОМА" и их соперниками "Robotis op3", созданными в другой лаборатории "Интеллектуальных робототехнических систем" КФУ уже состоялись.
 Но главная образовательная цель - научить детей понимать смысл того, чему их учат. Для первоклассника таким чудесным открытием возможно будет создание простенькой программы, позволяющей сделать роботу, например, элементарное движение рукой. Для старшеклассника таким уровнем «эврики» станет возможность самому запрограммировать робота на выполнение задач устойчивости, ходьбы, взятия предмета. Для студента возможным станет уровень освоения не только нюансов программирования, но и дизайнерских навыков по разработке новых антропоморфных форм пластмассового корпуса робота, распечатыванию пластиковых деталей корпуса на 3D-принтере и сборки готового изделия.
На каждой возрастной и профессиональной стадии возможность не просто писать программы для компьютера, а самому видеть, как «живой» робот выполняет запрограммированные вами манипуляции, повышает мотивацию к обучению в разы.
Но возможность свершений, желание «прокачать» свои творческие решения свойственны не только обучаемым, но и самим создателям роботизированного проекта.
Безусловно, роботы должны и будут развиваться в направлении совершенствования аппаратно-механической составляющей. Это и повышение автономности и мощности энергоблока, и необходимость повышения надежности накопителя данных, и добавление степеней свободы в область «шеи» и прочих «суставов», и улучшение механизма захвата верхних конечностей, и подключение дополнительных датчиков (анализаторов газа, температуры и пр.).
Сам работ по мысли его творцов – это своеобразная, компактная, но научно-образовательная исследовательская лаборатория. Здесь много возможностей для раскрытия творческого дизайнерского потенциала студентам, аспирантам, молодым ученым.

Да, робот станет скоро свободнее перемещаться, лучше распознавать лица и речь, точнее отвечать на вопросы. Со временем он станет еще мобильнее из-за внедрения более легких полимерных материалов. Не за горами появится возможность его интеграции со сторонними мобильными сервисами и тогда РОМА переместится с пользователем в любую точку мира без необходимости везти носимый ноутбук с программой управления – робот всё возьмёт с собой сам.
Однако, возможности искусственного интеллекта для робота РОМА пока не доступны. Он может лишь отвечать на вопросы определенной темы, на которые запрограммирован. А что по этому поводу думают его создатели?
К интеллектуализации антропоморфных обучающих систем
Одним из путей перехода в направлении интеллектуализации цифровой поддержки обучения является набирающая силу тенденция внедрения программных и аппаратных средств мягкого вычислительного интеллекта или SoftComputing, обеспечивающих необходимую гибкость и адаптируемость образовательной среды.
Преобладающая модель с экспертными (консультирующими) системами опирается на традиционный вычислительный метод, основанный на системе точности, определенности и негибкости. Жесткий метод вычислений или HardComputing, успешно решает задачи, имея дело с двоичной и четкой логикой, которая требует ввода точных данных последовательно. Тем не менее, жесткие вычисления не способны решить реальные проблемы, чье поведение является чрезвычайно неточным и где информация постоянно меняется.
Термин «мягкие вычисления» был введен отцом «нечеткой логики» доктором Лотфи Заде, который по его словам означает подход, который подражает разуму человека и учится в обстановке неопределенности и впечатлений.
SoftComputing - это вычислительная модель, разработанная для решения нелинейных задач, которые включают в себя неопределенные, неточные и приближенные решения проблемы. Эти типы проблем можно рассматриваются как реальные проблемы, поскольку для их решения необходим человеческий интеллект.
По этой причине подход, основанный на мягких вычислениях является, с одной стороны, лучшей альтернативой для решения реальных человеческих проблем. Но при таком подходе на определенном уровне развития возможно появление эмерджентных свойств сложных человеко-машинных систем, когда положительная обратная связь приведет с созданию интеллектуальных машин.
По мнению разработчиков антропоморфных систем функции интеллектуальной обработки информации Soft Computing можно возложить на антропоморфных роботов, которые в сфере образования смогут обеспечить более комфортное взаимодействие компонентов человеко-машинных систем, чем диалог с компьютером. Будет разработана и предложена схема взаимодействия между антропоморфным роботом и разными уровнями системы управления образованием, а также с комплексом всевозможных гаджетов, которые обучаемые активно используют.
Ведь уже сегодня с помощью учебных проектов виртуальной реальности, можно, например, идентифицировать себя с аватаром для виртуального обучения, отправиться на знойное сафари, посмотреть на запуск космической ракеты и потренироваться проводить хирургические операции. Почему бы не попробовать осуществить интеграцию этих данных и функциональных возможностей антропоморфных роботов, которые скоро получат адаптивный интерфейс для управления с любых сторонних сервисов и устройств.
Развитие программной и аппаратной архитектуры антропоморфных машин в таком «мягком» вычислительном варианте позволит выстроить гетерогенную экосистему управления с возможностью расширения и легкого совершенствования без потери общей функциональности.
Для реализации поставленной цели, разработчики хотят развить новые методы распознавания объектов роботами, а также методы обработки сложных систем знаний.
 Мягкий вычислительный алгоритм построения сложных интеллектуальных систем создается с помощью двух базовых элементов - адаптивности и теоретических знаний и имеет набор инструментов, которые хорошо дополняют друг друга, и часто используются совместно, такие как нечеткая логика, нейронные сети, генетические алгоритмы, теория хаоса, теория протекания и так далее. Процесс обучения антропоморфных машин опирается на уже накопленный опыт в разработках искусственного интеллекта и подразумевает использование методов компьютерной лингвистики.
Существующие методы нечеткого лингвистического анализа, применяемые к задачам формирования и сопровождения интеллектуальных систем, требуют вовлечения методов, которые позволяют выделить необходимые единицы в соответствующих информационных структурах, зафиксировать связи между ними, а также выявить и отобразить их семантику и ситуативный контекст. Среди исследованных методов должны быть найдены такие методы моделирования структур знаний, которые позволяют учесть особенности образовательной среды.
Несмотря на все технологические и финансовые сложности, связанные с созданием пока еще невозможного универсального антропоморфного интеллектуального робота, оптимальное состояние современной стадии развития – их узкая специализация (на уровне робота-ассистента преподавателя).
При этом возможность обучения школьников и студентов робототехнике, программированию, механике и теории управления на реальных образовательно-исследовательских комплексах является главным достижением подобных высокотехнологичных проектов.
Комментарии (0)